01
背景与工艺难点
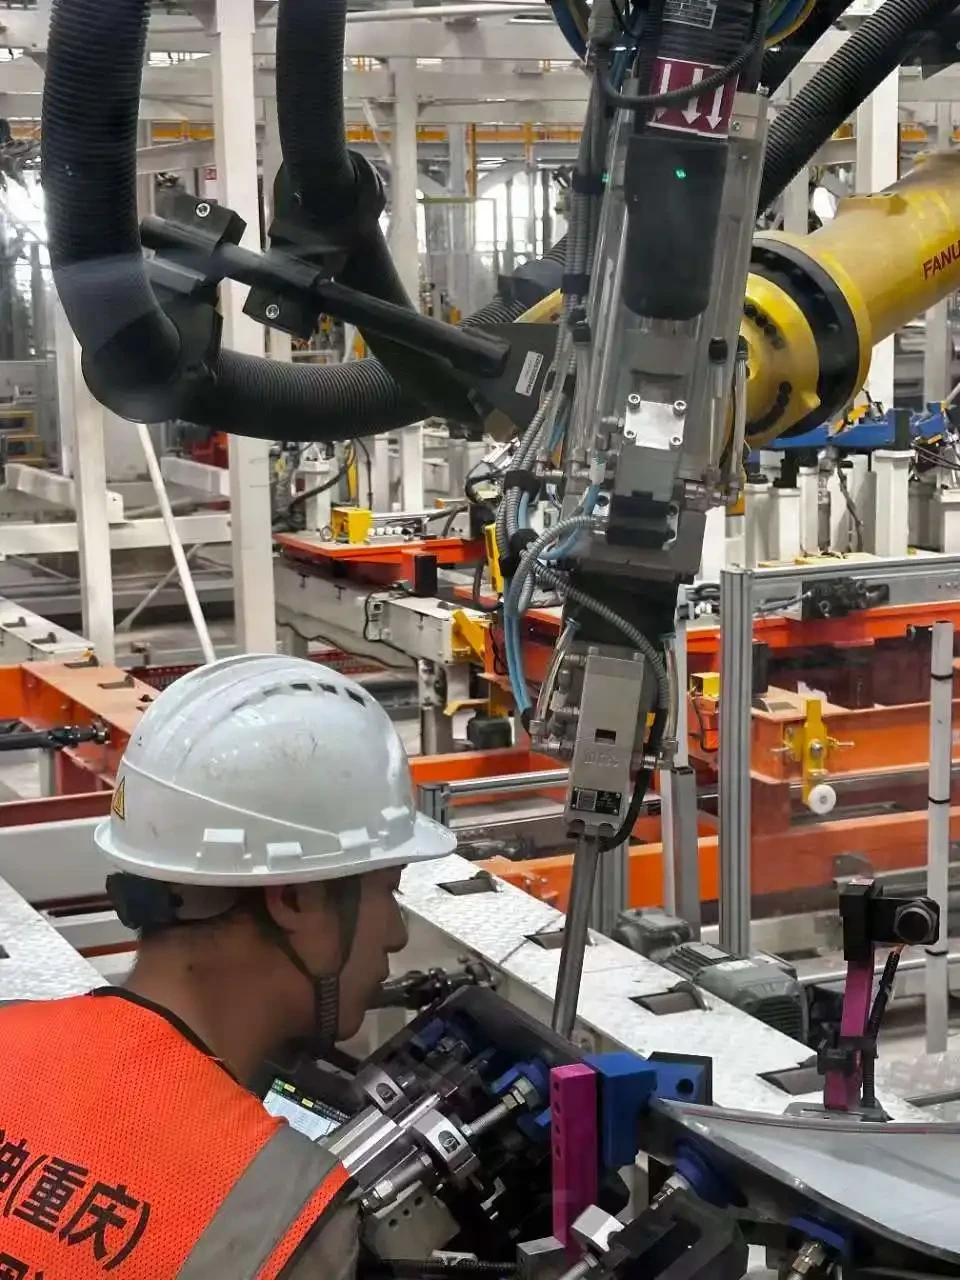
外覆盖件形状复杂,人工搬运容易产生磕碰与变形,抓取点位与放置姿态需要与下游夹具基准对齐。
02
方案要点
末端采用真空吸盘配合柔性支杆,抓取点按板件刚度分布布置;设置料架到位检测与缺料提示,避免空抓。
03
实施与验收
以连续循环的抓取成功率与件表面状态为验收观察项,异常件形态记录后调整吸盘与支杆位置。
现场实拍
现场记录 · 2 张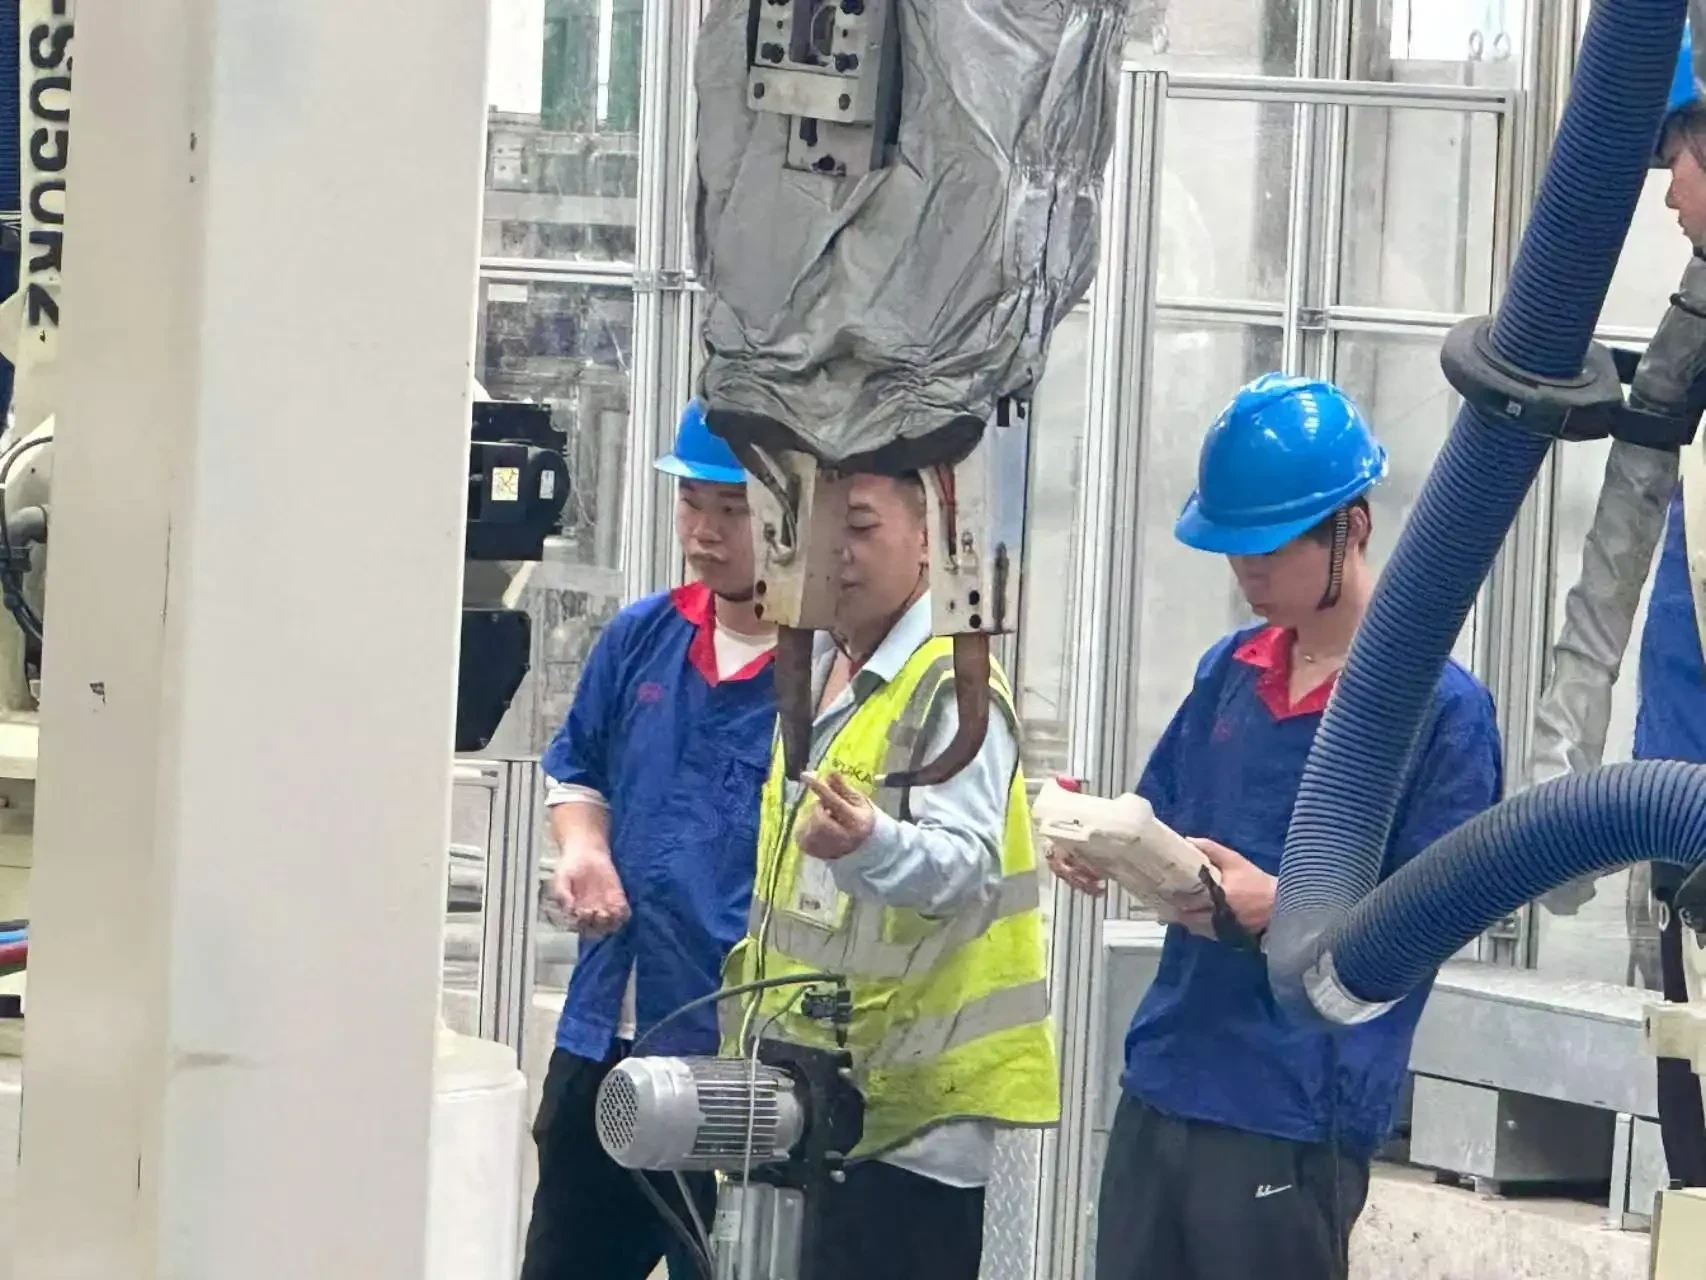
照片为现场记录,所示设备配置与工况以实际项目条件为准。
你的产线条件可能与此不同。把车型、焊点与节拍写下,我们按实际情况复核。
沟通技术方案